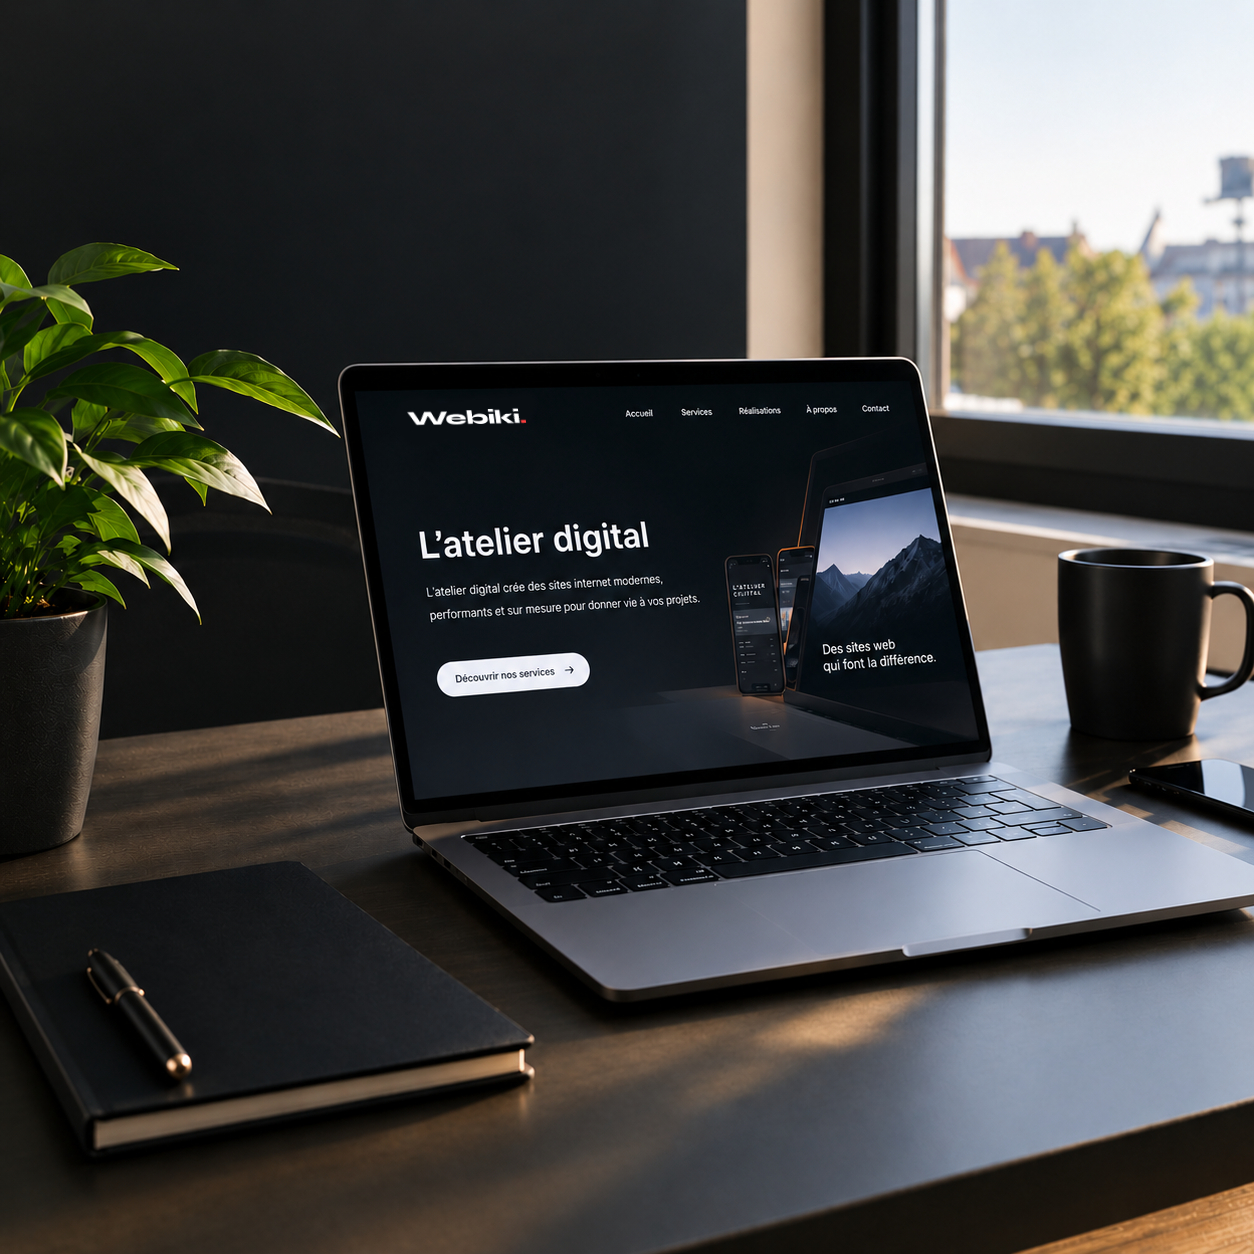
J'ai créé Webiki en août 2026, après quatre années de pratique du développement web. J'accompagne notamment une conseillère en immobilier, une maison d'assistantes maternelles et un photographe.
Mon travail
Je développe des sites destinés à des usages réels. Les réalisations publiées comprennent vanessacognard.fr, eveiletmerveille.fr et savva.fr. L'organisation de l'information, la présentation et les fonctionnalités répondent aux exigences concrètes de l'activité concernée.
Ce que j'en retiens
Cette activité me donne un cadre rigoureux pour répondre à des besoins concrets d'entreprises et clients réels, en parallèle de mon cursus ingénieur à l'EPITA.
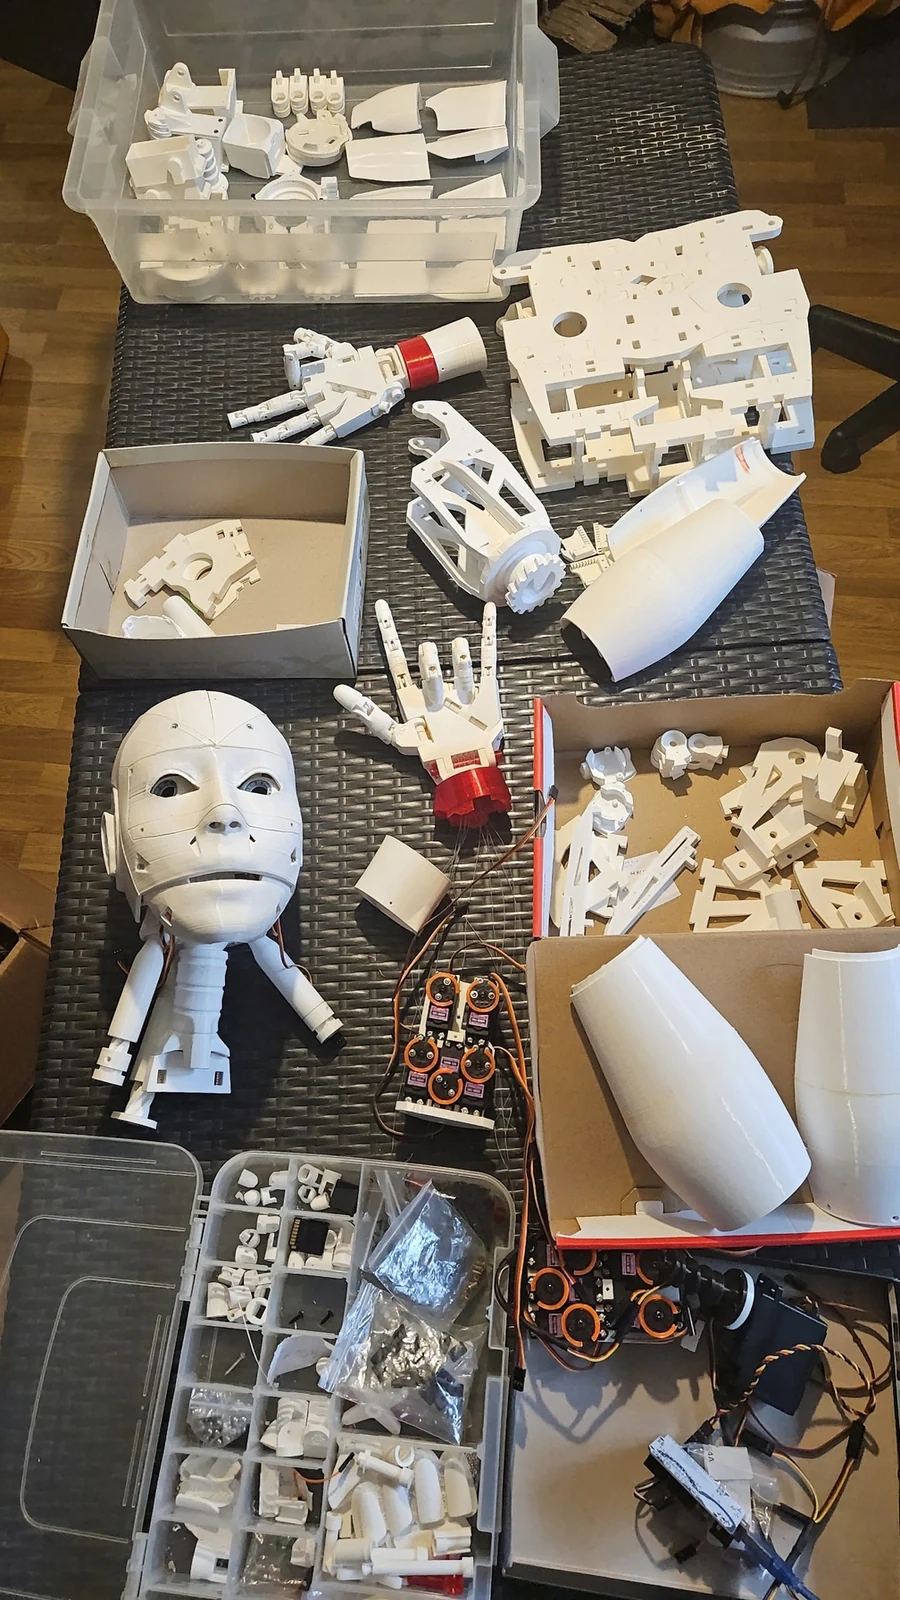
InMoov — Robot humanoïde open source à échelle 1:1
Initié en 2019, ce projet personnel consiste en la fabrication intégrale et la programmation d'InMoov, le robot humanoïde grandeur nature conçu par le sculpteur français Gaël Langevin. L'objectif : explorer concrètement la mécatronique avancée, l'asservissement multi-axes, l'impression 3D FDM et la vision par ordinateur temps réel.
La construction d'un robot de cette envergure impose une rigueur d'ingénierie à la croisée de plusieurs disciplines :
Tolérancement & Impression FDM : Des centaines d'heures d'extrusion ont été nécessaires pour produire la structure complète. L'orientation des couches (layer orientation) a été choisie méticuleusement pour chaque pièce afin de résister aux efforts de traction et de cisaillement. Chaque pièce est ébavurée, alésée et rectifiée au papier de verre grain fin pour garantir des ajustements sans jeu ni frottement parasite.
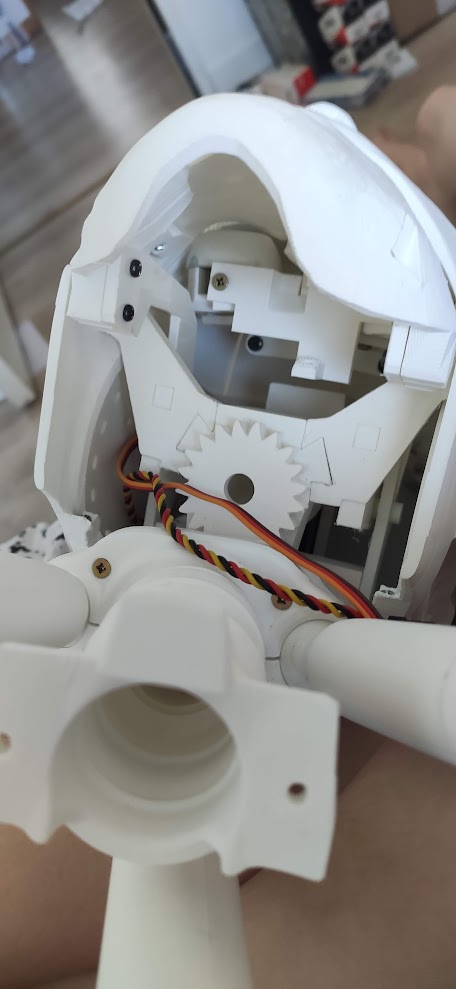
Cinématique cervicale & Mécanique du cou : Le cou intègre 3 degrés de liberté (inclinaison avant/arrière, balancement latéral et rotation panoramique). Le porte-à-faux important et le poids du crâne nécessitent un réducteur à pignons et couronnes dentées imprimées, couplé à des servomoteurs à engrenages métalliques. Le faisceau électrique est acheminé dans l'axe creux de la colonne pour éviter tout cisaillement des conducteurs lors des rotations amples.
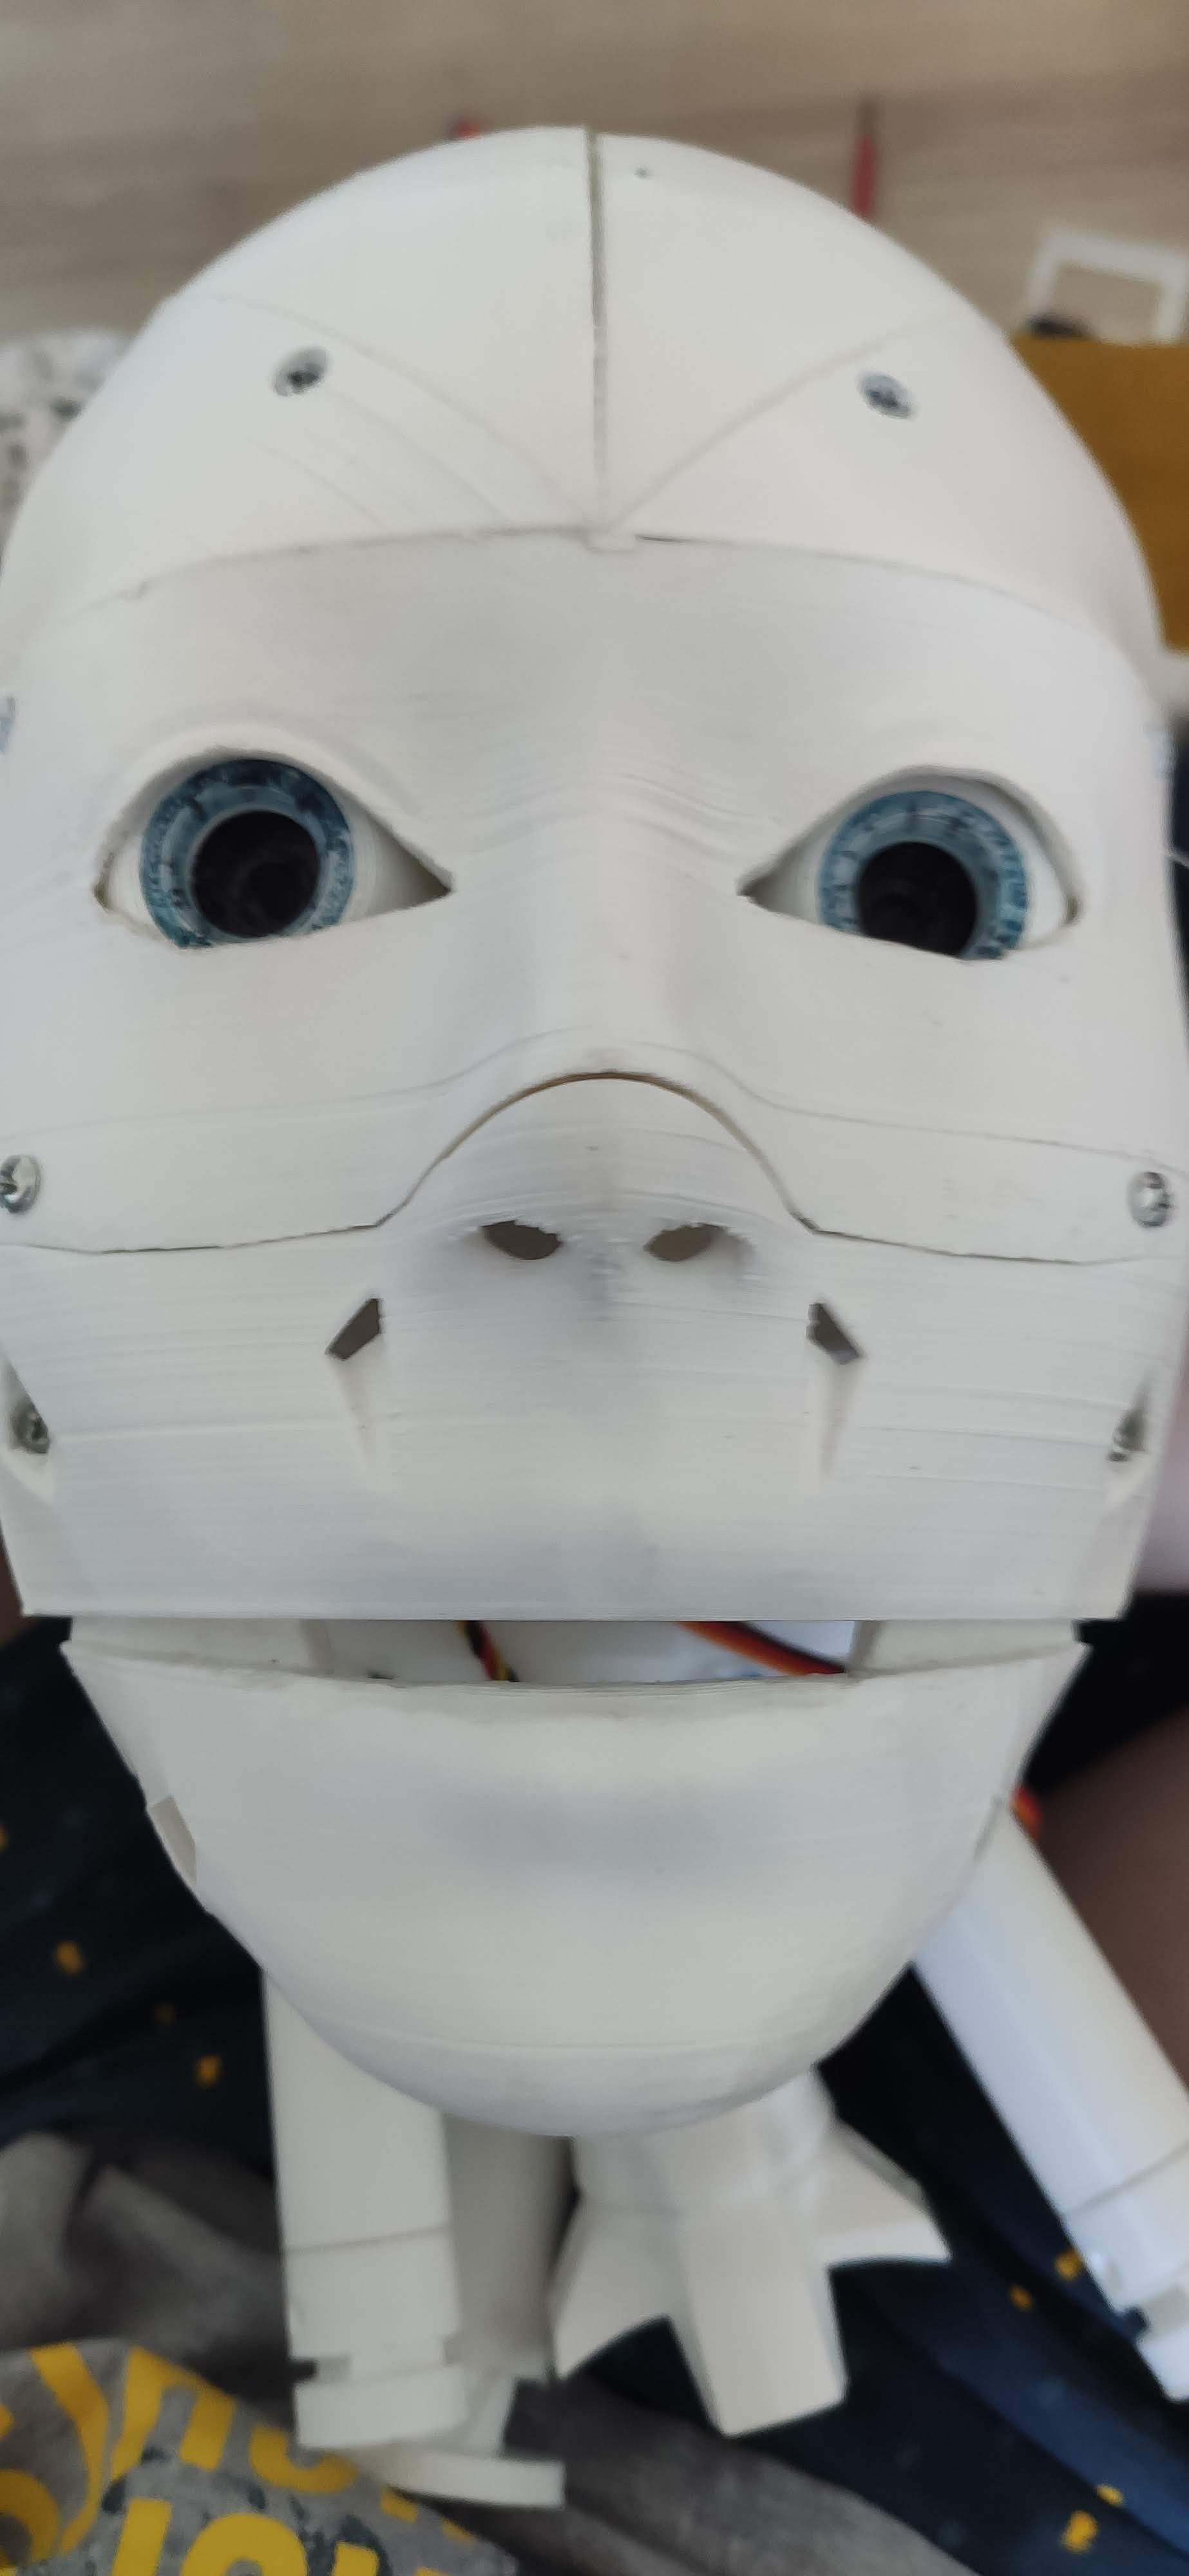
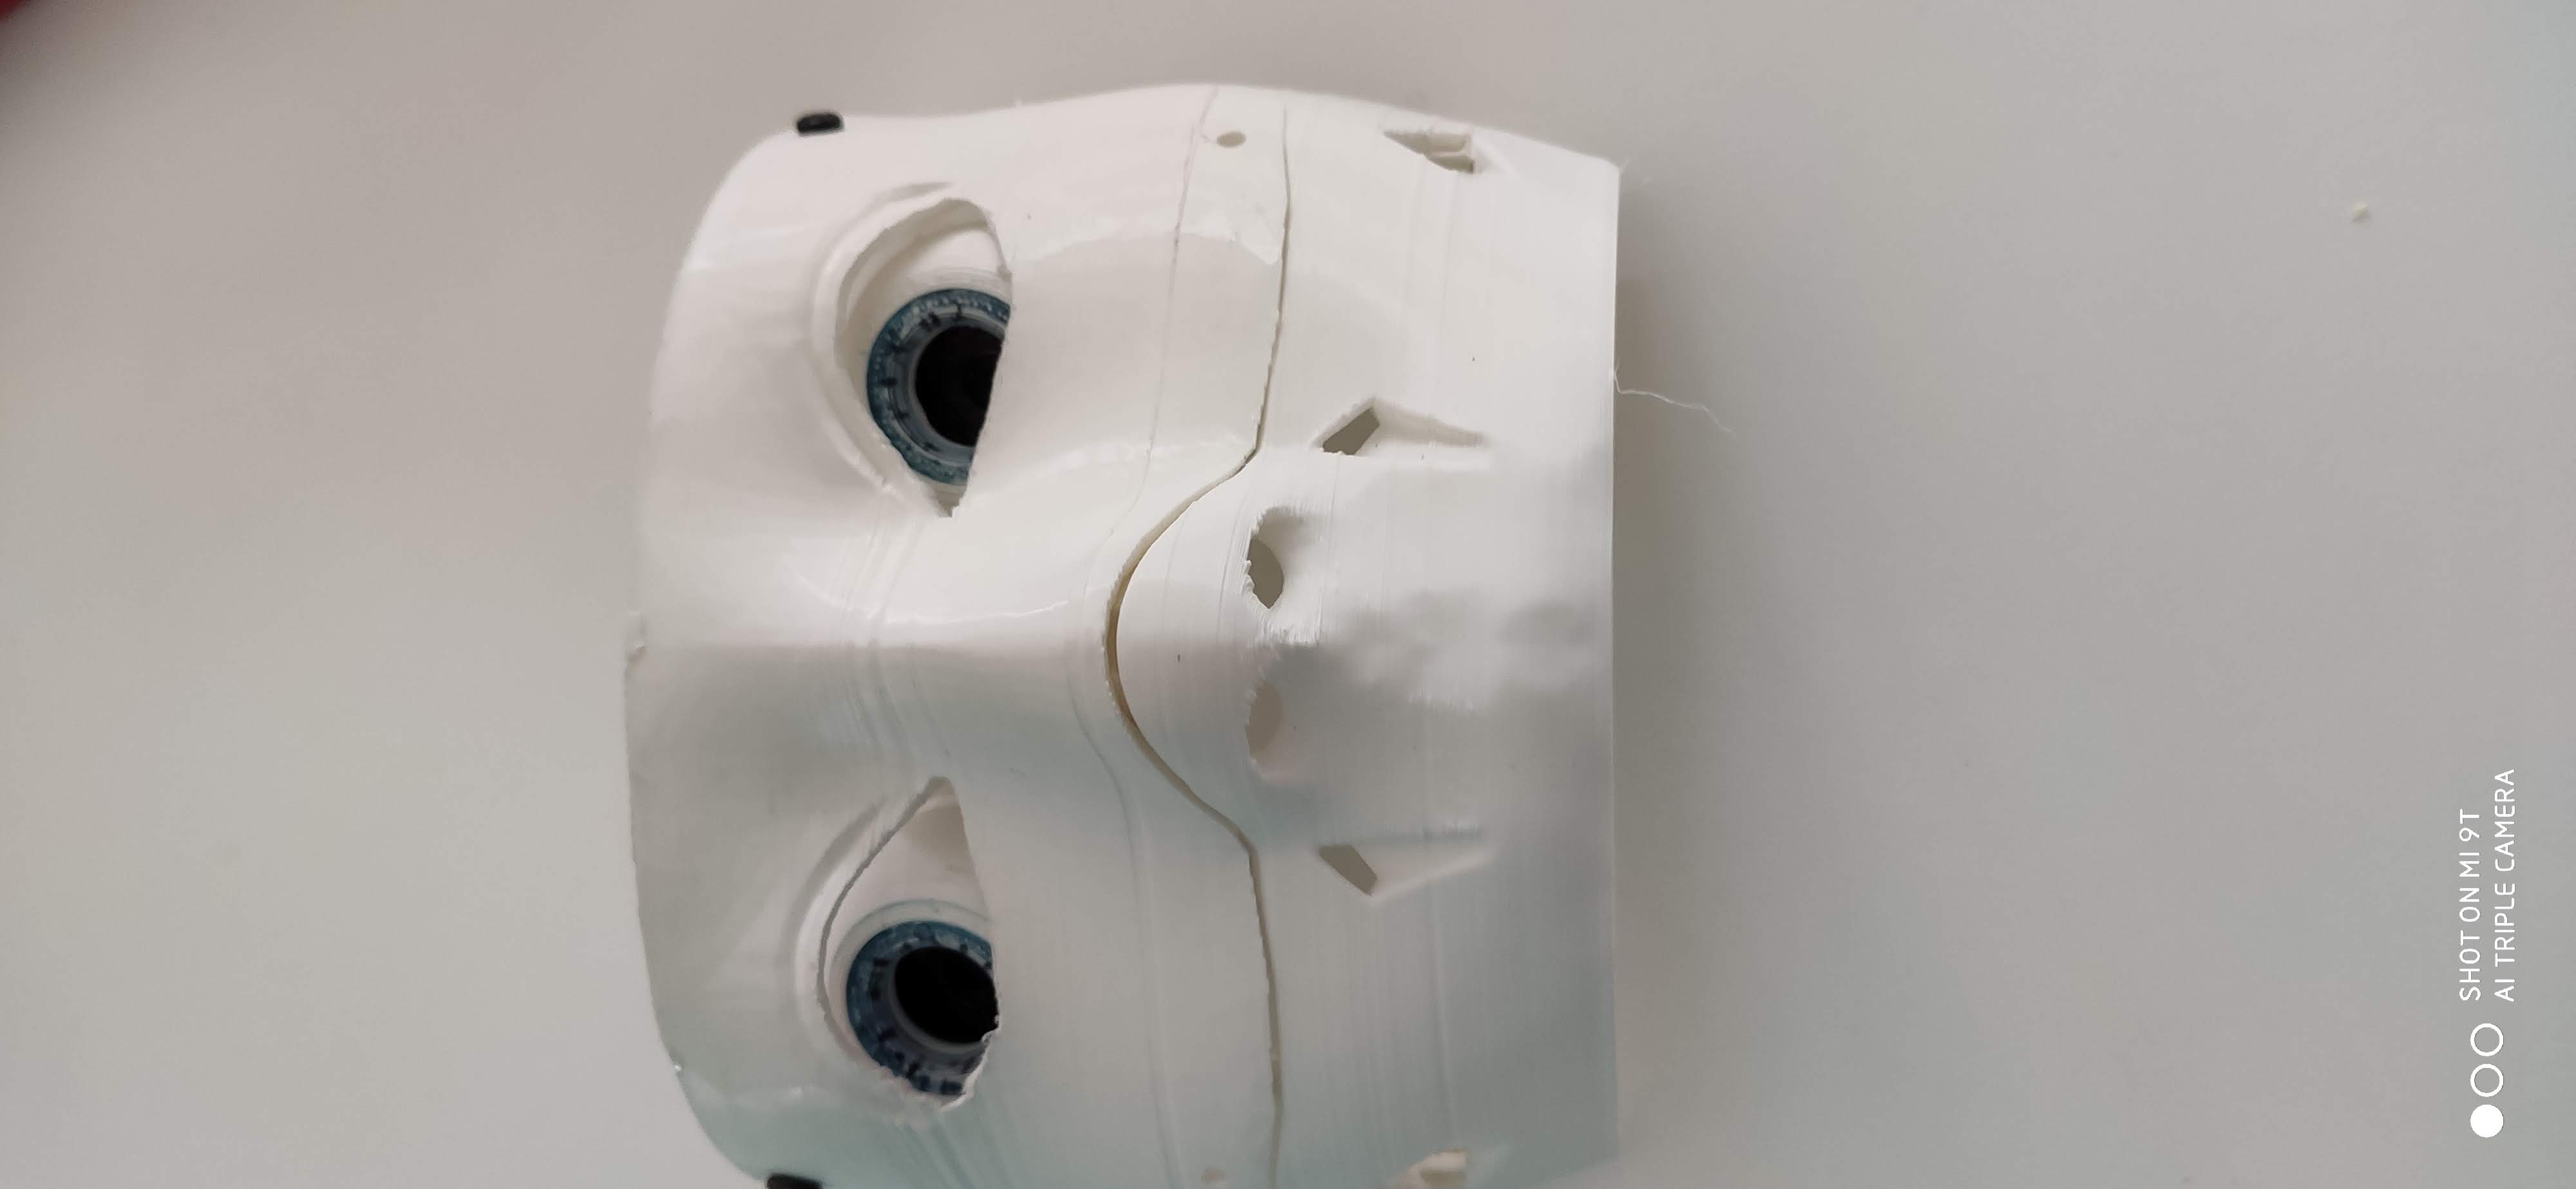
Système oculaire & Vision par ordinateur : Les deux globes oculaires sont motorisés indépendamment sur deux axes (pan/tilt) via une timonerie miniature. Des micro-caméras intégrées dans les pupilles alimentent un pipeline OpenCV sous Python : détection de visages, calcul de l'écart angulaire et asservissement proportionnel en boucle fermée pour maintenir le contact visuel (face tracking). La mâchoire inférieure motorisée est asservie au signal de synthèse vocale pour la synchronisation labiale.
Actionnement biomimétique des mains : Chaque phalange est traversée par des câbles de traction haute ténacité (fil de pêche tressé / Dacron) logés dans des gaines basse friction, imitant fidèlement les tendons fléchisseurs humains. Les servomoteurs logés dans les avant-bras exercent la traction différentielle nécessaire à la fermeture et à la préhension adaptative d'objets.
Électronique de puissance & Découplage : Le pilotage simultané de plus de 30 servomoteurs génère de forts appels de courant (jusqu'à 20–30 A en crête). Pour immuniser les microcontrôleurs Arduino Mega contre les chutes de tension (brownouts) et parasites électromagnétiques, les lignes d'alimentation de puissance 6V sont rigoureusement isolées de la logique 5V, avec filtrage capacitif local.
Galerie de conception & Composants
Tête assemblée & Regard motorisé
Montage final du crâne : calottes vissées, globes oculaires à iris peints avec caméras pupillaires, mâchoire mobile et liaison cervicale.
Mécanique interne du cou & Pignonnerie
Vue plongeante sur le pivot cervical : engrenages réducteurs de couple, rotules d'inclinaison et passage centralisé du faisceau servo.
Sous-ensemble facial & Mécanisme des yeux
Phase d'ajustement du bloc oculaire pan/tilt sur l'ossature intermédiaire avant intégration du dôme frontal et du menton articulé.
Structure du torse & Épaules
Intégration du torse supérieur et des rotules d'épaules assurant la mobilité complète des bras.
Atelier de fabrication & Préparation
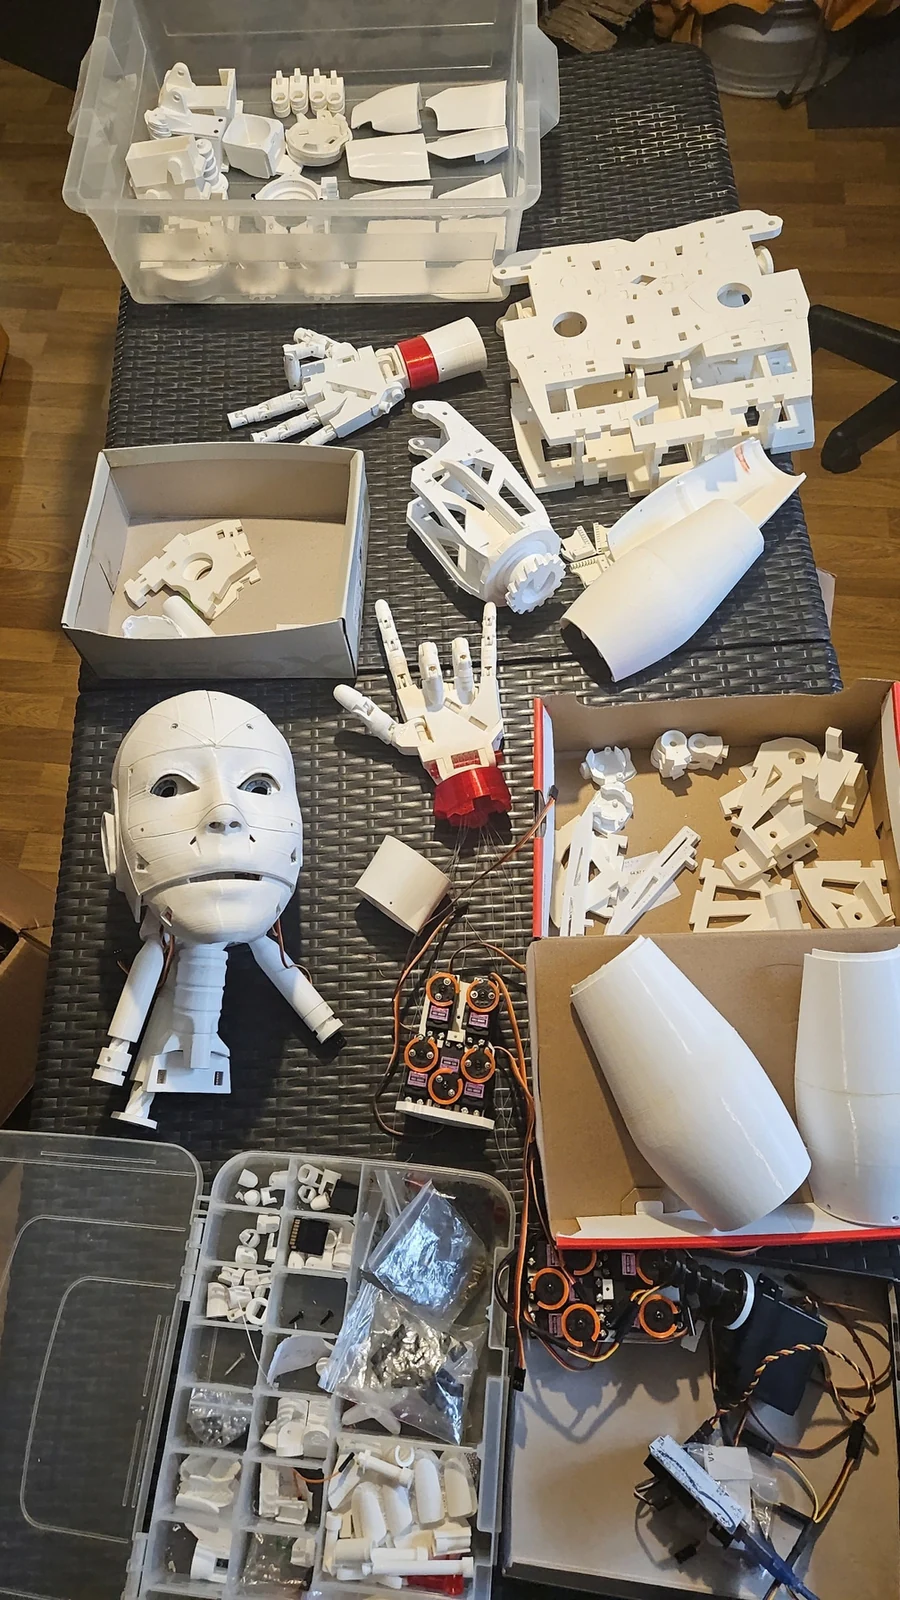
Composants bruts imprimés en FDM, pièces de timonerie et faisceaux électriques en cours de post-traitement et d'assemblage.
Démonstration cinématique : Flexion des doigts par câbles de tension
Asservissement en boucle ouverte des phalanges : les servomoteurs de l'avant-bras tendent les câbles internes simulant l'action musculaire.
Ce que j'en retiens
InMoov a constitué une véritable école pratique de l'ingénierie mécatronique : de la CAO et l'ajustement mécanique au millimètre, jusqu'aux problématiques complexes de distribution de puissance, de commande temps réel et d'interaction homme-machine.
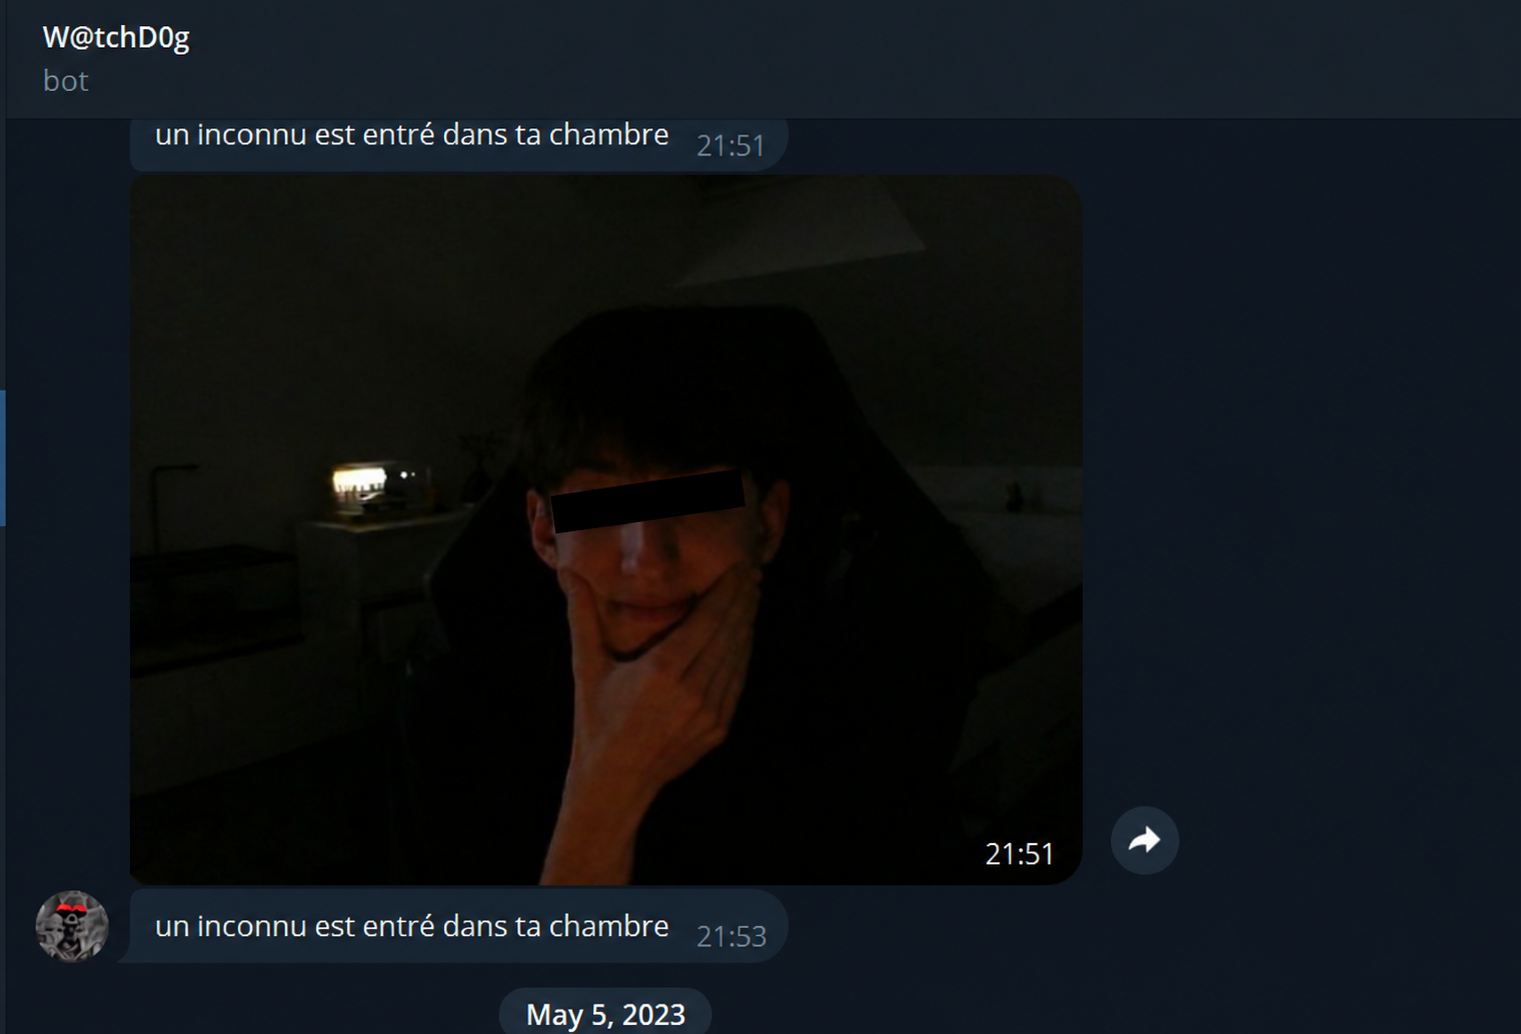
En 2023, j'ai développé un programme Python qui reconnaît un visage à partir d'un flux webcam et envoie une notification privée sur Telegram avec le nom de la personne détectée.
Mon travail
Un an plus tard, j'ai ajouté une détection de mouvement pour signaler une intrusion suspecte. Le dépôt public permet de consulter le code et les instructions du projet.
Ce que j'en retiens
La réalisation associe traitement d'image avec OpenCV/face_recognition, détection en continu et API de messagerie chiffrée.
J'ai développé une application mobile de podomètre en Python en 2024 pour encourager l'activité physique et lutter contre la sédentarité.
Mon travail
Le projet a obtenu le deuxième prix au Trophée NSI Alsace. L'application exploite les capteurs accéléromètres du smartphone pour compter précisément les pas et afficher des statistiques.
Ce que j'en retiens
Ce projet donne à la programmation un usage d'impact quotidien, récompensé au niveau académique.
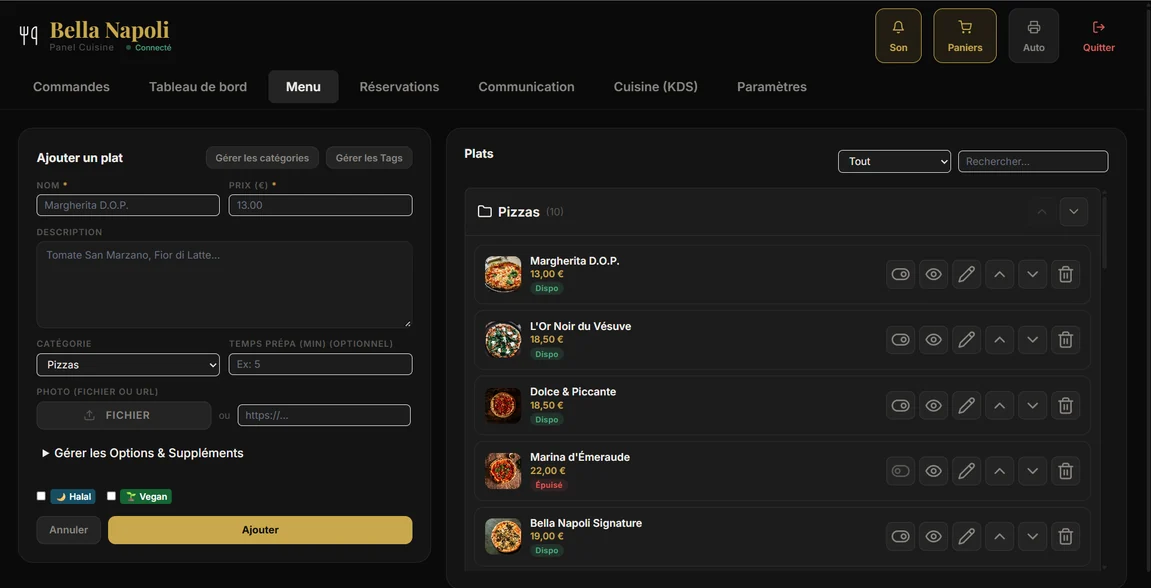
Cette plateforme de démonstration explore le fonctionnement d'un service de commande pour la restauration. Elle relie une interface client fluide à un espace d'administration sécurisé.
Mon travail
L'interface publique présente le menu avec sélection d'ingrédients. L'espace d'administration permet de gérer le statut des commandes en temps réel et de visualiser les métriques de vente.
Ce que j'en retiens
Une démonstration technique complète couvrant le cycle entier d'une application e-commerce métier.
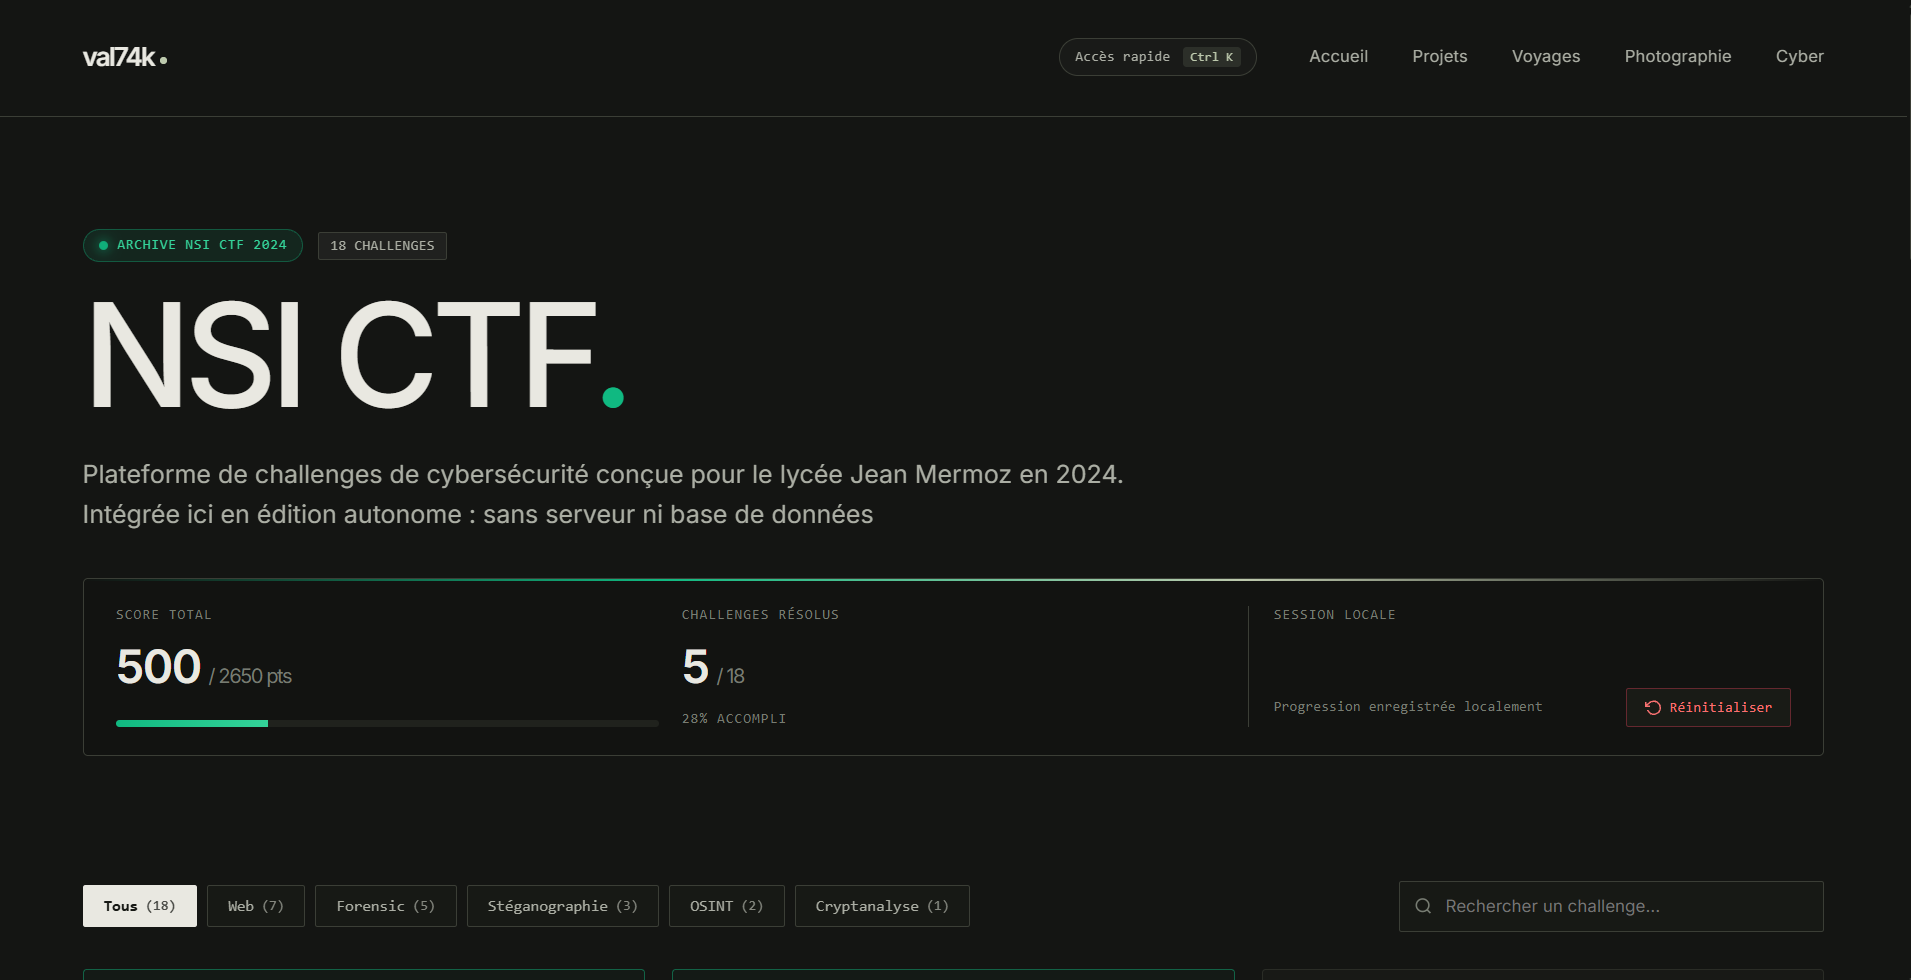
En 2024, j'ai conçu et déployé une compétition CTF au sein de mon lycée. Ce projet prolonge ma passion des concours de cybersécurité par l'organisation complète d'un événement technique.
Plateforme interactive18 épreuves en ligneÉdition autonome sans serveur
L'intégralité du concours a été convertie en édition statique autonome exécutable directement dans votre navigateur : validation des flags en temps réel, calcul du score et catégories complètes (Crypto, Forensic, Stéganographie, OSINT, Web).
Création de 18 épreuves (cryptanalyse, stéganographie, forensic, OSINT, web), configuration de l'infrastructure de scoring et sensibilisation des élèves aux bonnes pratiques de sécurité. J'ai également porté l'intégralité de la plateforme en édition statique autonome directement sur ce site.
Ce que j'en retiens
Passer de participant à organisateur permet de comprendre la pédagogie derrière la conception d'un challenge de sécurité.